
 es
 English
 عربى

¿Cómo funciona un controlador PID? Explicación proporcional, integral y derivada
Si una cámara fría se desplaza 2 K por encima de su punto de ajuste, luego 3 K por debajo de él, y repite ese ciclo cada pocos minutos, se culpa al controlador antes que al sensor, la válvula o el tráfico de la puerta. La mayoría de las veces el hardware está bien y la configuración del bucle no.
La respuesta corta a cómo funciona un controlador PID: mide una variable de proceso, la compara con un punto de ajuste y acciona un actuador con una corrección construida a partir de tres términos. El término proporcional responde al error que existe ahora mismo. El término integral responde al error que se ha acumulado con el tiempo. El término derivado responde a la rapidez con la que cambia el error. Sumados, producen la salida que abre una válvula, cambia la velocidad del ventilador o ajusta la capacidad del compresor.
Contenido
- 1 La idea central: medir, comparar, corregir
- 2 Lo que realmente hacen los tres términos
- 3 Un ejemplo de refrigeración: control de sobrecalentamiento
- 4 Afinando sin conjeturas
- 5 Problemas prácticos en la planta
- 6 Donde PID se encuentra con hardware de refrigeración y aire acondicionado
- 7 Especificación de un controlador: qué comprobar
La idea central: medir, comparar, corregir
Cada bucle PID tiene cuatro partes: un sensor que informa la variable del proceso, un controlador que mantiene el punto de ajuste y hace los cálculos, un actuador que puede cambiar el proceso y el proceso en sí. El sensor alimenta al controlador, el controlador mueve el actuador y el actuador cambia lo que lee el sensor. Ese círculo es el circuito cerrado.
El controlador repite un cálculo en un intervalo fijo, el tiempo de muestreo. Resta el valor medido del valor nominal y llama error a la diferencia. En una aplicación de refrigeración, un valor medido por encima del punto de ajuste da un error positivo y más refrigeración. Configure el bucle de manera incorrecta y se volverá de acción inversa cuando debería ser de acción directa; se escapará en lugar de asentarse, y ningún ajuste lo solucionará.
La salida coincide con lo que espera el actuador: de 0 a 10 V para una válvula moduladora, de 4 a 20 mA para un posicionador, un contacto de relé para un compresor o modulación de ancho de pulso para un calentador. Una salida de relé convierte el cálculo de PID en una decisión de umbral, por lo que la resolución del bucle depende de la frecuencia con la que se permite que el contacto conmute.
Lo que realmente hacen los tres términos
Cada término tiene una función y cada uno de ellos puede desactivarse estableciendo su ganancia en cero. Muchos circuitos de trabajo funcionan como controladores PI, porque la acción derivativa añade poco a un proceso de temperatura lento.
Plazo Proporcional
El término proporcional multiplica el error actual por una ganancia. Con una ganancia de 2 y un error de 3 K, la salida se mueve 6 unidades. Más ganancia significa una corrección más rápida, pero pasado un punto el bucle oscila, porque el controlador reacciona a una medición que el proceso no ha terminado de responder. Un controlador sólo proporcional rara vez llega exactamente al punto de ajuste. Se establece cuando el error restante es lo suficientemente grande como para mantener el resultado que necesita el proceso, y ese resto es una compensación de estado estacionario.
Término Integrales
El término integral acumula error con el tiempo y sigue agregando corrección mientras el error persiste, generalmente expresado en repeticiones por minuto o segundos por repetición. Elimina la compensación, razón por la cual un circuito PI puede mantener la temperatura del agua enfriada exactamente donde la desea. El precio es el retraso: la acción integral se basa en la historia, por lo que sigue presionando después de que el error ha desaparecido y produce una oscilación lenta que tarda mucho más en aparecer que la oscilación proporcional. También termina. Si la válvula ya está completamente abierta, el término sigue acumulando correcciones que no puede entregar y el bucle se sobrepasa gravemente cuando el error finalmente se revierte.
Término derivado
El término derivado responde a la tasa de cambio del error y se opone al movimiento, lo que amortigua el bucle y permite una ganancia proporcional mayor. También amplifica el ruido del sensor, porque una lectura pequeña y ruidosa en un tiempo de muestra corto parece una tasa de cambio enorme. En la práctica, la acción derivativa se filtra, se calcula sobre la medida en lugar del error, o simplemente se deja en cero.
| Término | reacciona a | Beneficio principal | Si se establece demasiado alto |
|---|---|---|---|
| Proporcional | Error actual | Corrección rápida y respuesta inicial ajustada. | Oscilación rápida, caza de válvulas |
| Integral | Error acumulado | Elimina la compensación de estado estable | Oscilación lenta, sobreimpulso después de la saturación. |
| Derivado | Tasa de cambio de error | Amortiguación, permite una mayor ganancia proporcional. | Ruido amplificado, movimiento entrecortado del actuador |
Un ejemplo de refrigeración: control de sobrecalentamiento
Tomemos como ejemplo una válvula de expansión electrónica en una enfriadora. La variable controlada es el sobrecalentamiento en la salida del evaporador, el punto de ajuste puede ser 5 K y el actuador es el motor de la válvula o un solenoide proporcional. Cuando el sobrecalentamiento aumenta por encima del punto de ajuste, la válvula se abre para admitir más refrigerante. El término proporcional lo abre en proporción al error, el término integral sigue empujándolo hasta que se asienta el sobrecalentamiento, y el término derivativo, cuando se usa, ralentiza la apertura a medida que el sobrecalentamiento comienza a caer para que la válvula no se sobrepase y regrese el líquido.
La misma estructura aparece a lo largo de una planta de refrigeración. La presión de condensación a menudo se mantiene modulando la velocidad del ventilador del condensador, lo que lo convierte en un circuito de presión. La capacidad del compresor se puede recortar mediante un circuito que convierte un error de presión de succión en un comando del inversor. Los circuitos de temperatura ambiente y del producto tienen un tiempo muerto prolongado y normalmente funcionan sin acción derivativa.
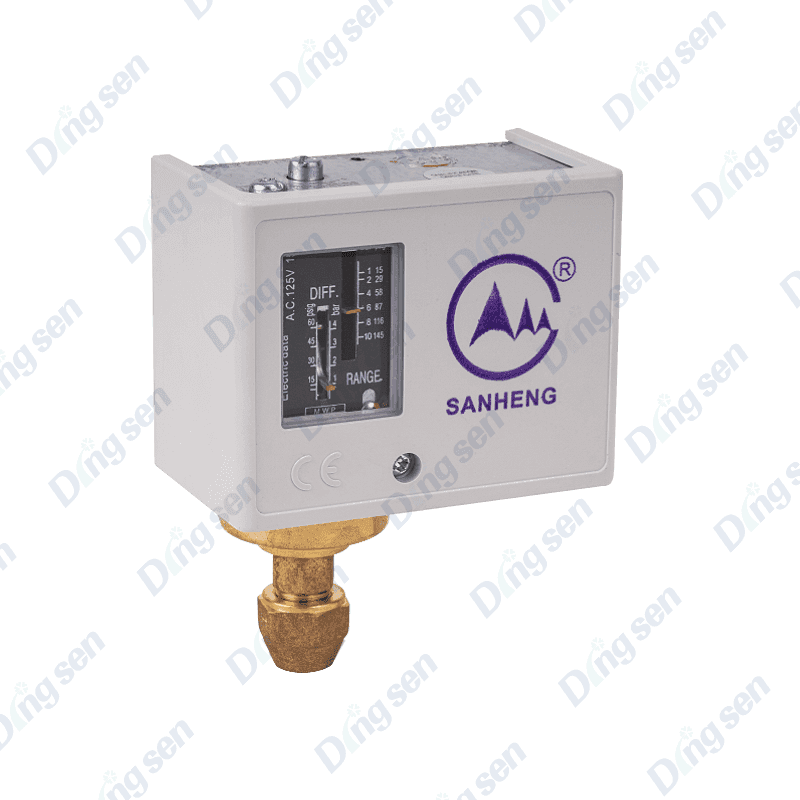 Controlador de presión de refrigeración con indicador mecánico Proporciona monitoreo de presión alta y baja con reinicio automático, lo que ayuda a proteger compresores, ventiladores y válvulas de drenaje en sistemas de refrigeración. Ver producto →
Afinando sin conjeturas
Los términos interactúan, por lo que la sintonización sigue un orden fijo:
- Coloque el bucle en manual y confirme que el actuador recorra todo su rango sin atascarse.
- Establezca la integral y la derivada en cero, luego aumente la ganancia proporcional hasta que la medición muestre una pequeña oscilación continua.
- Reduzca la ganancia proporcional a aproximadamente la mitad de ese valor.
- Agregue acción integral lentamente hasta que la compensación desaparezca en un tiempo aceptable.
- Agregue la derivada solo si persiste el exceso y la señal es limpia.
El tiempo muerto decide con qué fuerza se puede impulsar un bucle. Si el proceso necesita 60 segundos para responder al movimiento de una válvula y su constante de tiempo es de 300 segundos, una relación de 0,2, las reglas clásicas como Ziegler-Nichols o la sintonización lambda producen ganancias viables. Si el tiempo muerto es comparable a la constante de tiempo, por ejemplo, un sensor montado muy aguas abajo de la válvula, nada acelerará el circuito y la verdadera solución es mover el sensor o agregar alimentación anticipada.
| Síntoma | causa habitual | Primer ajuste |
|---|---|---|
| Oscilación rápida y continua | Proporcional gain too high | Reducir la ganancia proporcional |
| Oscilación lenta durante minutos | Acción integral demasiado fuerte | Aumentar segundos por repetición |
| Compensación que nunca se cierra | Integral deshabilitado o salida limitada | Habilitar acción integral, verificar abrazaderas de salida |
| Movimiento brusco de la válvula | Derivado on a noisy signal | Filtrar la entrada o establecer la derivada en cero |
Problemas prácticos en la planta
La mayoría de los problemas de puesta en servicio se dividen en varias categorías:
- Cuerda integral. La salida se satura contra un límite mientras el error persiste y el bucle se sobrepasa cuando el error se invierte. La lógica anti-windup y la fijación de salida lo solucionan.
- Ruido de sensores. Un filtro cuya constante de tiempo esté cerca del tiempo de muestreo puede casi duplicar el tiempo muerto del bucle. Filtra la entrada, no la salida.
- Banda muerta del actuador. Una válvula que necesita un cambio de salida del 3 por ciento antes de moverse establece un límite estricto sobre qué tan apretado puede mantenerse el circuito.
- Tiempo de muestra. Un bucle escaneado una vez por minuto no puede controlar un proceso con una constante de tiempo de 30 segundos.
- No linealidad. Una válvula que es suave cerca de la mitad de su recorrido y abrupta cerca del asiento puede necesitar una programación de ganancia o una salida caracterizada.
Donde PID se encuentra con hardware de refrigeración y aire acondicionado
La salida PID solo importa si el actuador puede usarla. Las válvulas de solenoide proporcionales, las válvulas de expansión electrónicas, los variadores de frecuencia en los ventiladores del condensador y las válvulas de tres vías de control de flujo aceptan una señal continua y modulan. Los dispositivos de encendido y apagado, como las válvulas de solenoide estándar, las válvulas de expansión térmica de tipo bulbo y los interruptores de presión mecánicos, son dispositivos de umbral, por lo que un controlador PID que los controla realmente genera un ciclo de trabajo.
Esa diferencia cambia la forma en que se juzgan los componentes. Una válvula que sigue una señal moduladora durante años se desgasta de forma diferente que una que conmuta varias veces por hora, por lo que la funcionamiento a largo plazo de una válvula solenoide moduladora merece atención antes de poner en marcha un bucle.
Proveedores como Dingsen, Fabricación de piezas de refrigeración y aire acondicionado para automóviles desde 2008. , construya los controladores de presión, las válvulas y los accesorios de cobre que se encuentran en el extremo receptor de esas señales.
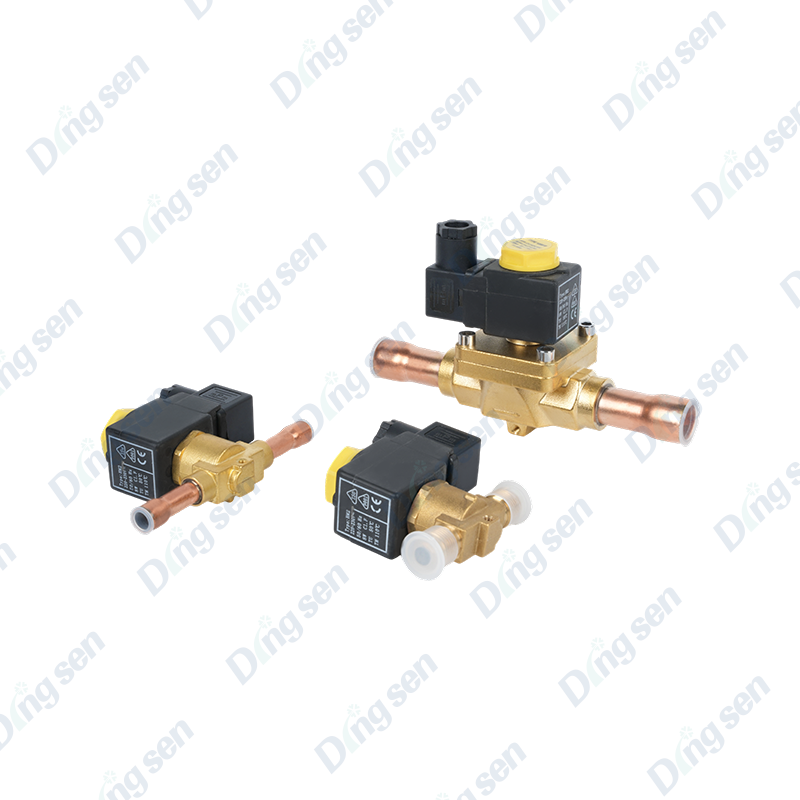 Válvula Solenoide EVR para Refrigeración y Aire Acondicionado Controla el flujo de refrigerante en líneas de líquido, succión y gas caliente, con opciones de acción directa y operadas por piloto para sistemas de refrigeración. Ver producto →
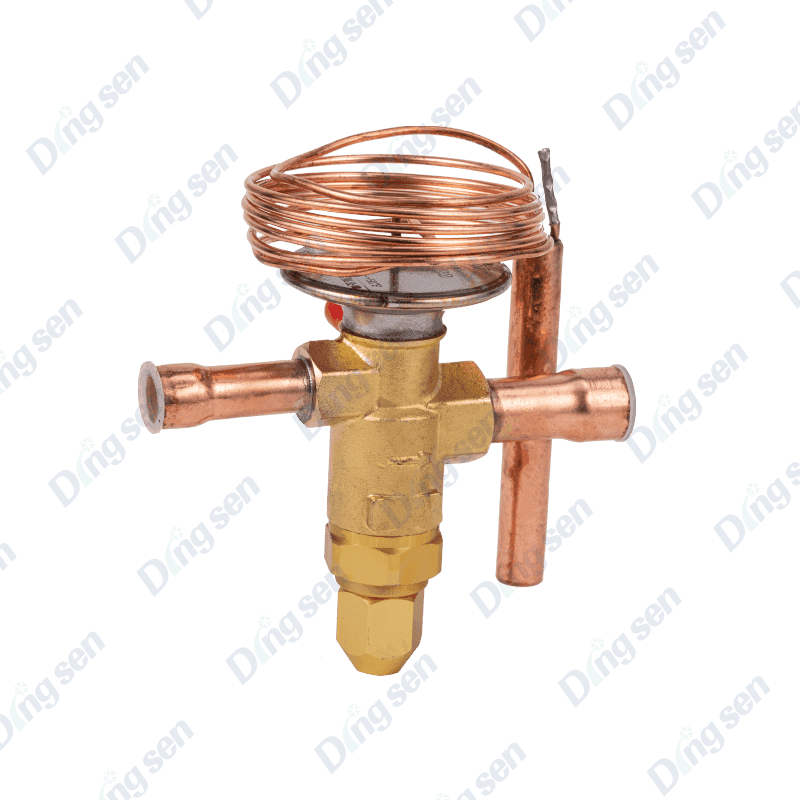 Válvula de expansión térmica con control de sobrecalentamiento ajustable Regula el flujo de refrigerante para mantener el sobrecalentamiento, con un cuerpo tipo H y ajuste de sobrecalentamiento estático de 0 a 8 °C para sistemas de refrigeración. Ver producto →
Especificación de un controlador: qué comprobar
- Tipo y rango de entrada, adaptados al sensor real: NTC, PT100, 4 a 20 mA o 0 a 10 V.
- Tipo de salida y resolución: relé, unidad de relé de estado sólido, corriente, voltaje o PWM.
- Frecuencia de muestreo, lo suficientemente rápida para el proceso pero no tan rápida como para que el ruido domine el cálculo.
- Auto-tune, anti-windup y transferencia sin golpes entre los modos manual y automático.
- Límites de salida y alarmas, incluyendo pinzas altas y bajas para el término integral.
- Entorno: montaje en panel o carril DIN, clasificación IP, temperatura ambiente, vibración y tolerancia al voltaje de suministro.
Un controlador PID consta de tres correcciones sumadas y repetidas en un reloj: una contra el error actual, otra contra el error acumulado y otra contra la velocidad de cambio. La física del proceso establece el límite del rendimiento, y la configuración decide qué tan cerca llega el ciclo a él. Obtenga la dirección correcta del actuador, mida el tiempo muerto honestamente y mantenga las ganancias modestas. Esa combinación resuelve más bucles que cualquier sesión de ajuste agresiva.
-
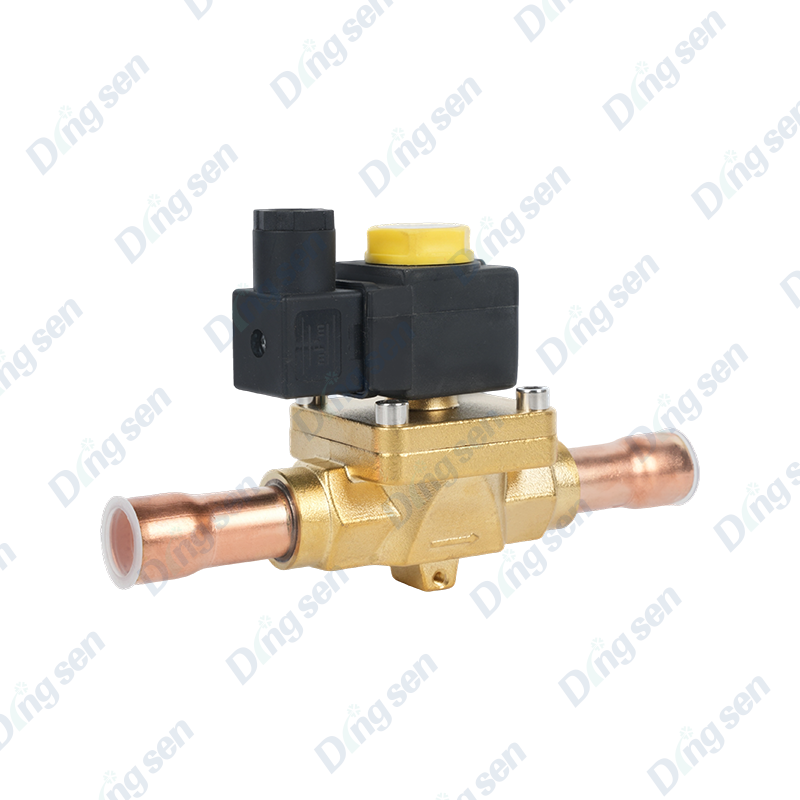
Las válvulas solenoides EVR son componentes clave en refrigeración y aire aco...
-
Las válvulas manuales tipo diafragma son componentes de control de flujo manual ...
-
La válvula de bola GBC es un componente de control de flujo manual para sistemas...
-
-
La mirilla tipo cartucho es un componente de monitoreo visual para sistemas d...
-
-
-
Los cilindros de filtro de secado por refrigeración son componentes de secado...
-
El separador de gas-líquido refrigerante es un componente de separación centr...
-
El filtro de secado de cobre es un componente de purificación especializado p...
-
Las válvulas de carga son componentes de control especializados para la carga de...
-
Los conjuntos de tubos capilares de cobre son componentes de estrangulamiento...

Contáctenos
-

No. 109 Jiefang calle, ciudad de Diankou, ciudad de Zhuji, Shaoxing, provincia de Zhejiang
-

+86-13867581196
-

Derechos de autor © shaoxing DingSen Tecnología de refrigeración Co Ltd. Todos los derechos reservados
